Salidas NMEA
ExpertoLo esencial
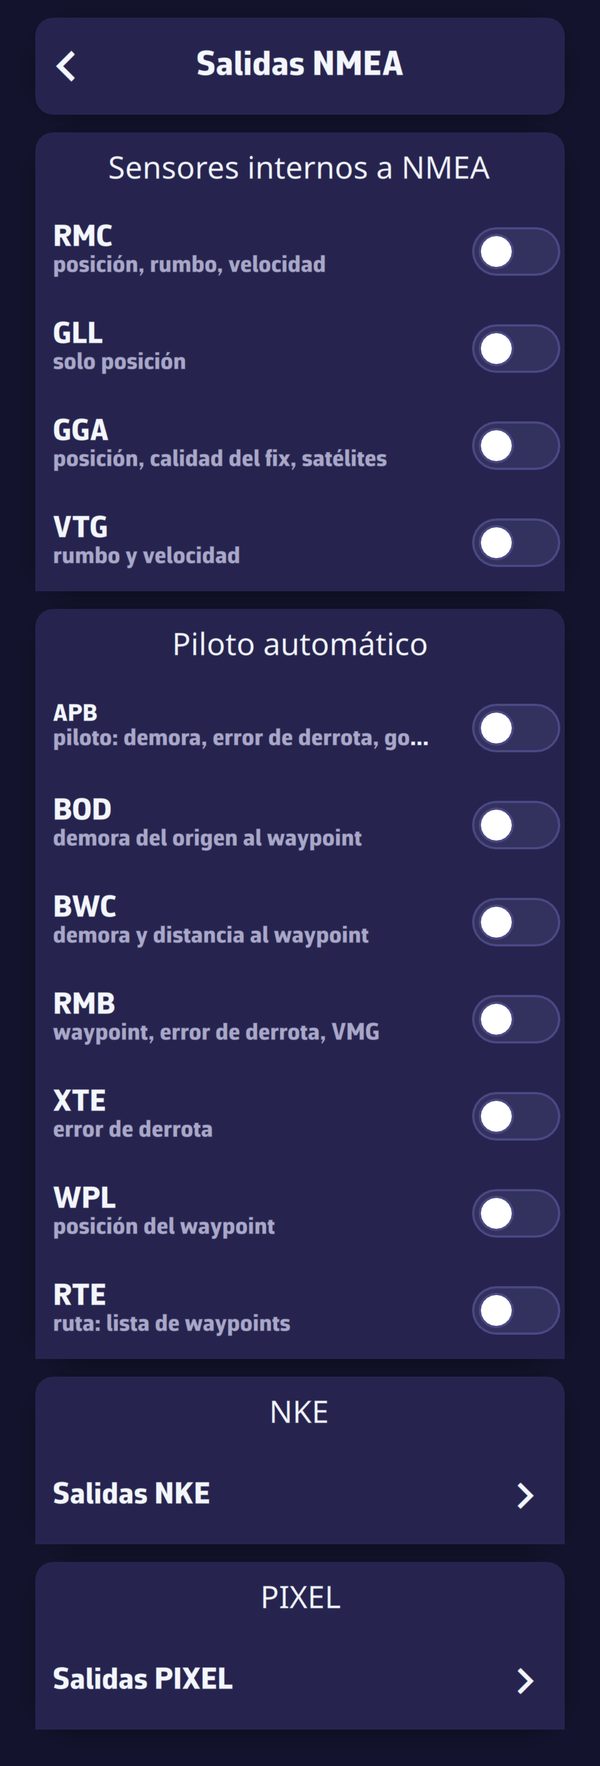 La página Salidas NMEA
NavimetriX también puede emitir NMEA 0183 hacia los instrumentos: la posición del dispositivo para un plotter sin GPS, las sentencias de navegación para el piloto automático, datos de rendimiento para las pantallas NKE o PIXEL. Las salidas parten por el enlace NMEA configurado: requieren, por tanto, la suscripción Premium y un enlace activo.
- Configure primero la recepción (véase Conexión NMEA 0183).
- En «Ajustes», «GPS & NMEA», toque «Salidas NMEA», al final de la página.
- Active las sentencias deseadas.
- Compruebe la emisión en la consola «Sentencias NMEA entrantes»: las sentencias enviadas aparecen en ella en naranja.
Para ir más lejos
Cuándo y por dónde parten las salidas
- Las sentencias se emiten una vez por segundo, en cuanto un enlace NMEA está activo. Se reparten a lo largo del segundo para no saturar las pasarelas lentas (como la caja Wi-Fi NKE).
- Parten por el enlace de la central. Si no hay central (un barco con solo un GPS y un AIS), parten por el primer enlace activo.
- Los waypoints y las rutas (WPL, RTE) parten preferentemente por el enlace GPS dedicado cuando está activo: un plotter suele aceptar estas transferencias solo en su propio enlace.
- Sin una posición válida del barco, solo se emite la presión del barómetro, para no enviar nunca valores falsos al piloto. Tampoco se emite nada durante la reproducción de una traza o el seguimiento de otro barco.
Sensores internos a NMEA
El bloque «Sensores internos a NMEA» envía la posición del barco (en general la del GPS del dispositivo) a los instrumentos:
| Sentencia | Contenido |
|---|---|
| RMC | posición, rumbo, velocidad |
| GLL | solo la posición |
| GGA | posición, calidad del fix, satélites |
| VTG | rumbo y velocidad |
| XDR / MDA | barómetro del dispositivo, presión (solo en un dispositivo que tenga barómetro) |
RMC y VTG llevan la velocidad y el rumbo sin amortiguar: el plotter o el piloto amortigua por sí mismo. La presión se envía cada 5 segundos, corregida por la «Corrección sensor interno». Solo se envía el barómetro del dispositivo: un barómetro NMEA ya está en la red.
Piloto automático
Atención: cuando estas casillas están marcadas y un piloto automático recibe estas sentencias NMEA, modifica la trayectoria del barco. Es muy práctico, pero hay que usarlo con la mayor precaución.
El bloque «Piloto automático» envía las sentencias de navegación hacia un waypoint. Solo parten cuando hay un destino activo: un «Ir a» hacia un POI o una ruta seguida (véase Navegar hacia un POI y seguir una ruta).
| Sentencia | Contenido |
|---|---|
| APB | piloto: demora, error de derrota, timón |
| BOD | demora del origen al waypoint |
| BWC | demora y distancia al waypoint |
| RMB | waypoint, error de derrota, VMG |
| XTE | error de derrota |
| WPL | posición del waypoint |
| RTE | ruta: lista de waypoints |
El error de derrota (XTE, cross-track error) es la distancia entre el barco y la línea que une el waypoint anterior con el siguiente. El nombre de los waypoints se envía en mayúsculas y limitado a 10 caracteres, sin acentos ni comas: un nombre demasiado largo hace que algunos instrumentos rechacen la sentencia entera. Consulte el manual de su piloto para saber qué sentencias espera; APB y RMB son las más habituales.
Salidas NKE
«Salidas NKE» envía sentencias propietarias de NKE:
- «Gyrographic», «Datos de rendimiento»: la velocidad objetivo de la polar, el ángulo de VMG objetivo y la eficiencia de velocidad;
- «Multigraphic», «Datos dinámicos»: hasta ocho valores, uno por «Canal 1» a «Canal 8», para mostrar en una pantalla Multigraphic.
Para cada canal: «–» (nada), STW_TGT (velocidad objetivo), STW_EFF (eficiencia de velocidad), VMG, VMG_TGT (VMG objetivo), VMG_TGT_ANG (ángulo de VMG objetivo), VMG_EFF (eficiencia de VMG), BTW (demora del waypoint), DTW (distancia al waypoint), VMC (velocidad hacia el waypoint), TTG (tiempo restante), D2LL y T2LL (distancia y tiempo hasta la layline).
Salidas PIXEL
«Salidas PIXEL» envía datos a las pantallas PIXEL EXOCET, en UDP hacia la «Dirección IP» de la pantalla (192.168.100.251 por defecto):
- «Rendimiento»: velocidad polar y porcentaje alcanzado, VMG polar y porcentaje alcanzado, ángulo y velocidad objetivo de VMG;
- «Waypoint»: demora, distancia y tiempo restante hasta el waypoint activo;
- «Corriente»: la corriente prevista en la posición del barco, tomada del GRIB de corriente mostrado y, si no, de los atlas de corrientes, multiplicada por el porcentaje ajustado al lado (80 a 150 %, 100 % por defecto).
Retransmitir en la red local
Tres retransmisiones ponen datos a disposición de los demás dispositivos de a bordo, sin Internet, mediante difusión UDP en la red Wi-Fi local. El puerto de retransmisión es 10111 por defecto; no debe ser un puerto que escuche un enlace del dispositivo.
- «Retransmitir el GPS interno en la red local» (visible cuando «Fuente GPS» vale «Interno»): el teléfono envía su posición. Un ordenador sin GPS la escucha como un enlace NMEA en UDP en ese puerto (en modo avanzado, como enlace GPS dedicado).
- «Retransmitir el barómetro interno en la red local» (bloque «Barómetro», en un dispositivo que tenga barómetro): la presión del dispositivo, para un ordenador o una central sin barómetro.
- «Retransmitir en la red local» (modo avanzado, para un enlace en UDP, en TCP o en SERIE): lo que recibe el enlace se vuelve a emitir para los demás dispositivos. Un ordenador conectado a la central por USB, o que ocupa el único puesto TCP de una pasarela, alimenta así todo el barco. En UDP, la retransmisión sirve para los aparatos que solo envían sus datos a una única dirección IP, la del dispositivo: sin ella, los demás dispositivos de la red no los recibirían. Los datos de demostración nunca se retransmiten.
Los dos dispositivos deben estar en la misma red Wi-Fi; algunos routers aíslan a sus clientes entre sí. La aplicación debe permanecer abierta en el dispositivo que retransmite.
Compartir sin red local
Para seguir el barco desde tierra, la cabina remota pasa por Internet: véase Cabina remota.