NMEA-Ausgänge
FortgeschrittenDas Wichtigste
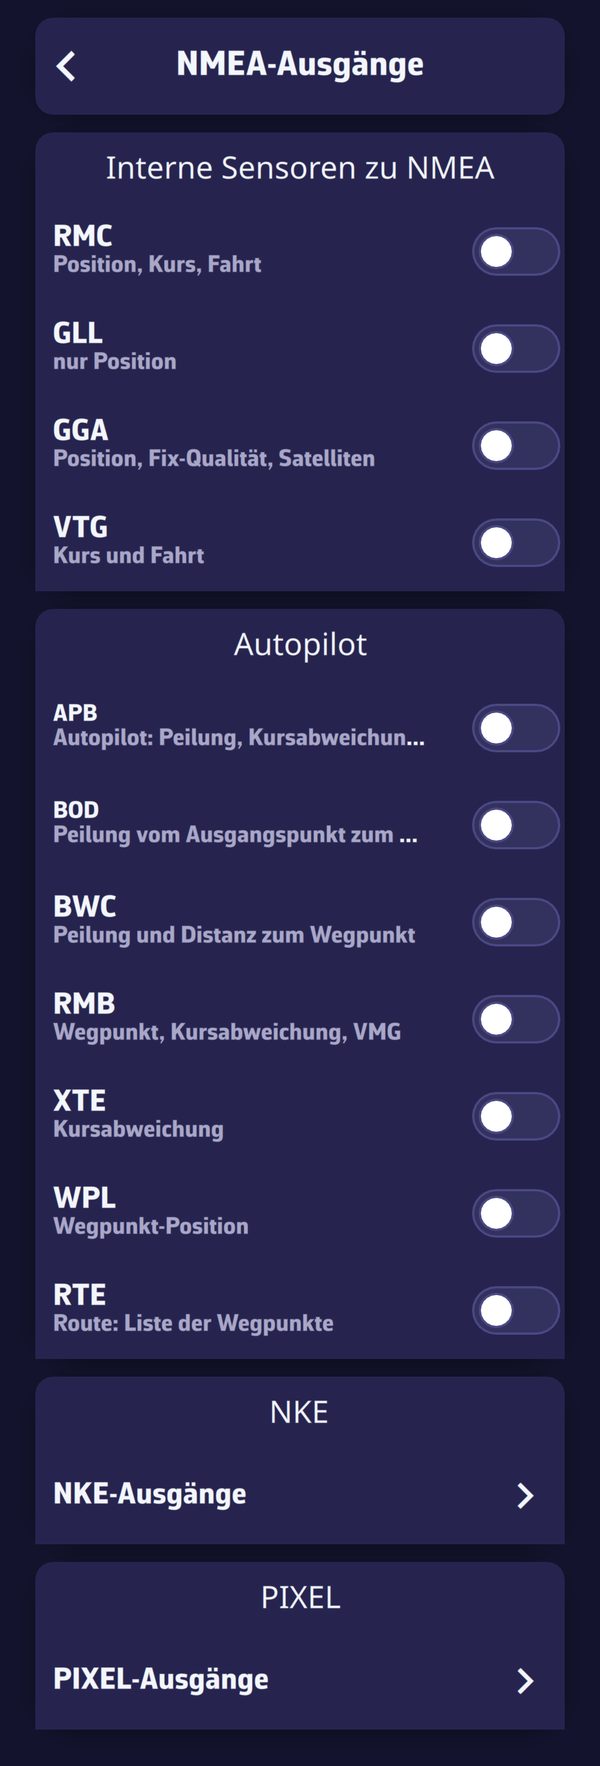 Die Seite NMEA-Ausgänge
NavimetriX kann auch NMEA 0183 an die Instrumente senden: die Position des Geräts für einen Plotter ohne GPS, die Navigationsdatensätze für den Autopiloten, Leistungsdaten für NKE- oder PIXEL-Anzeigen. Die Ausgänge laufen über die konfigurierte NMEA-Verbindung: Sie erfordern also das Premium-Abonnement und eine aktive Verbindung.
- Stellen Sie zuerst den Empfang ein (siehe NMEA-0183-Verbindung).
- Tippen Sie unter „Einstellungen“, „GPS & NMEA“ am Ende der Seite auf „NMEA-Ausgänge“.
- Aktivieren Sie die gewünschten Datensätze.
- Prüfen Sie die Ausgabe in der Konsole „Eingehende NMEA-Datensätze“: Die gesendeten Datensätze erscheinen dort in Orange.
Weiterführende Informationen
Wann und wo die Ausgänge gesendet werden
- Die Datensätze werden einmal pro Sekunde gesendet, sobald eine NMEA-Verbindung aktiv ist. Sie werden über die Sekunde verteilt, um langsame Gateways nicht zu überlasten (wie die NKE-WLAN-Box).
- Sie gehen über die Verbindung der Zentrale. Gibt es keine Zentrale (ein Boot mit nur einem GPS und einem AIS), gehen sie über die erste aktive Verbindung.
- Wegpunkte und Routen (WPL, RTE) gehen vorzugsweise über die eigene GPS-Verbindung, wenn sie aktiv ist: Ein Plotter akzeptiert diese Übertragungen oft nur auf seiner eigenen Verbindung.
- Ohne gültige Position des Bootes wird nur der Barometerdruck gesendet, um dem Autopiloten nie falsche Werte zu schicken. Auch während der Wiedergabe eines Tracks oder der Verfolgung eines anderen Bootes wird nichts gesendet.
Interne Sensoren zu NMEA
Der Block „Interne Sensoren zu NMEA“ sendet die Position des Bootes (in der Regel die des GPS des Geräts) an die Instrumente:
| Datensatz | Inhalt |
|---|---|
| RMC | Position, Kurs, Fahrt |
| GLL | nur Position |
| GGA | Position, Fix-Qualität, Satelliten |
| VTG | Kurs und Fahrt |
| XDR / MDA | Barometer des Geräts, Druck (nur auf einem Gerät mit Barometer) |
RMC und VTG tragen die ungedämpfte Fahrt und den ungedämpften Kurs: Der Plotter oder der Autopilot dämpft selbst. Der Druck wird alle 5 Sekunden gesendet, korrigiert um die „Korrektur Gerätesensor“. Gesendet wird nur das Barometer des Geräts: Ein NMEA-Barometer ist bereits im Netzwerk.
Autopilot
Achtung: Sind diese Kontrollkästchen angehakt und empfängt ein Autopilot diese NMEA-Datensätze, verändert er den Kurs des Bootes. Das ist sehr praktisch, aber mit größter Vorsicht zu verwenden.
Der Block „Autopilot“ sendet die Navigationsdatensätze zu einem Wegpunkt. Sie werden nur gesendet, wenn ein Ziel aktiv ist: ein „Goto“ zu einem POI oder eine verfolgte Route (siehe Einen POI ansteuern und einer Route folgen).
| Datensatz | Inhalt |
|---|---|
| APB | Autopilot: Peilung, Kursabweichung, Ruder |
| BOD | Peilung vom Ursprung zum Wegpunkt |
| BWC | Peilung und Entfernung zum Wegpunkt |
| RMB | Wegpunkt, Kursabweichung, VMG |
| XTE | Kursabweichung |
| WPL | Position des Wegpunkts |
| RTE | Route: Liste der Wegpunkte |
Die Kursabweichung (XTE, Cross-Track Error) ist der Abstand zwischen dem Boot und der Linie, die den vorherigen mit dem nächsten Wegpunkt verbindet. Der Name der Wegpunkte wird in Großbuchstaben und auf 10 Zeichen begrenzt gesendet, ohne Akzente und Kommas: Ein zu langer Name lässt manche Instrumente den ganzen Datensatz verwerfen. Lesen Sie in der Anleitung Ihres Autopiloten nach, welche Datensätze er erwartet; APB und RMB sind am gebräuchlichsten.
NKE-Ausgänge
„NKE-Ausgänge“ sendet proprietäre NKE-Datensätze:
- „Gyrographic“, „Leistungsdaten“: die Zielgeschwindigkeit der Polare, der Ziel-VMG-Winkel und die Geschwindigkeitseffizienz;
- „Multigraphic“, „Dynamische Daten“: bis zu acht Werte, je einer pro „Kanal 1“ bis „Kanal 8“, die auf einer Multigraphic-Anzeige dargestellt werden.
Für jeden Kanal: „–“ (nichts), STW_TGT (Zielgeschwindigkeit), STW_EFF (Geschwindigkeitseffizienz), VMG, VMG_TGT (Ziel-VMG), VMG_TGT_ANG (Ziel-VMG-Winkel), VMG_EFF (VMG-Effizienz), BTW (Peilung zum Wegpunkt), DTW (Entfernung zum Wegpunkt), VMC (Geschwindigkeit zum Wegpunkt), TTG (Restzeit), D2LL und T2LL (Entfernung und Zeit bis zur Layline).
PIXEL-Ausgänge
„PIXEL-Ausgänge“ sendet Daten an die PIXEL-EXOCET-Anzeigen, per UDP an die „IP-Adresse“ der Anzeige (standardmäßig 192.168.100.251):
- „Leistung“: Polarengeschwindigkeit und erreichter Prozentsatz, Polaren-VMG und erreichter Prozentsatz, Ziel-VMG-Winkel und Zielgeschwindigkeit;
- „Wegpunkt“: Peilung, Entfernung und Restzeit bis zum aktiven Wegpunkt;
- „Strömung“: die vorhergesagte Strömung an der Position des Bootes, aus dem angezeigten Strömungs-GRIB, sonst aus den Strömungsatlanten, multipliziert mit dem daneben eingestellten Prozentsatz (80 bis 150 %, standardmäßig 100 %).
Im lokalen Netzwerk weitersenden
Drei Weitergaben stellen Daten den anderen Geräten an Bord zur Verfügung, ohne Internet, per UDP-Broadcast im lokalen WLAN-Netz. Der Weitersende-Port ist standardmäßig 10111; er darf kein Port sein, den eine Verbindung des Geräts abhört.
- „Geräte-GPS im lokalen Netzwerk weitersenden“ (sichtbar, wenn „GPS-Quelle“ auf „Intern“ steht): Das Smartphone sendet seine Position. Ein Computer ohne GPS hört sie wie eine NMEA-Verbindung per UDP an diesem Port ab (im erweiterten Modus als eigene GPS-Verbindung).
- „Gerätebarometer im lokalen Netzwerk weitersenden“ (Block „Barometer“, auf einem Gerät mit Barometer): der Druck des Geräts, für einen Computer oder eine Zentrale ohne Barometer.
- „Im lokalen Netzwerk weitersenden“ (erweiterter Modus, für eine Verbindung per UDP, TCP oder SERIELL): Was die Verbindung empfängt, wird für die anderen Geräte erneut gesendet. Ein per USB mit der Zentrale verbundener Computer oder einer, der den einzigen TCP-Platz eines Gateways belegt, speist so das ganze Boot. Bei UDP dient das Weitersenden den Geräten, die ihre Daten nur an eine einzige IP-Adresse senden, die des Geräts: Ohne es würden die anderen Geräte im Netzwerk sie nicht empfangen. Demodaten werden nie weitergesendet.
Beide Geräte müssen im selben WLAN-Netz sein; manche Router isolieren ihre Clients voneinander. Die Anwendung muss auf dem weitersendenden Gerät geöffnet bleiben.
Teilen ohne lokales Netzwerk
Um das Boot von Land aus zu verfolgen, läuft das Fern-Cockpit über Internet: siehe Fern-Cockpit.